


Аннотация
Введение: Инсульт является одной из основных причин инвалидизации во всем мире, при этом нарушения ходьбы существенно сказываются на независимости пациентов и качестве их жизни. Восстановление функции ходьбы в значительной степени зависит от нейропластичности, которая требует большого количества повторений и выполнения специфичных для задачи тренировок. Традиционная реабилитация зачастую не обеспечивает достаточного количества повторений, а дефицит специалистов по реабилитации дополнительно подчеркивает необходимость поиска альтернативных решений.
Цель: Изучить роль роботизированной тренировки ходьбы (RAGT) у пациентов после инсульта, уделяя особое внимание количеству повторений, достигаемому в ходе терапии.
Материалы и методы: Были проанализированы данные 264 терапевтических сеансов, проведенных у 132 пациентов после инсульта, проходивших лечение с использованием роботизированной системы RAGT с технологией «энд-эффектора». Данные были собраны в пяти различных медицинских учреждениях.
Результаты: Анализ данных показал, что во время терапии с использованием системы RAGT с технологией «энд-эффектора» пациенты выполняли в среднем 1098 ± 325 шагов на первом сеансе и 1529 ± 298 шагов на заключительном сеансе, что соответствует увеличению количества шагов на 39% за весь курс лечения.
Заключение: Система RAGT с технологией «энд-эффектора» соответствует ключевым принципам нейропластичности, уделяя особое внимание высокой частоте повторений, и позволяет пациентам выполнять до трех раз больше повторений по сравнению с традиционной терапией. Учитывая растущее число пациентов, перенесших инсульт, а также дефицит квалифицированного персонала, система RAGT представляет собой перспективное решение для реабилитации ходьбы после инсульта в будущем.
Ключевые слова: роботизированная тренировка ходьбы (RAGT); глобальная проблема здравоохранения; инсульт; пациенты после инсульта; во всем мире
Введение
Инсульт представляет собой серьезную и нарастающую глобальную проблему здравоохранения. Он является основной причиной приобретенной физической инвалидности у взрослых и второй по значимости причиной смертности во всем мире [1,2].
Общая информация об инсульте
В 2021 году почти 100 миллионов человек во всем мире жили с долгосрочными последствиями инсульта, и за последние десятилетия это число практически удвоилось. Ежегодно регистрируется около 12 миллионов новых случаев инсульта, при этом 63% из них приходится на лиц моложе 70 лет, а 16% — на лиц моложе 50 лет [3]. Основная часть мирового бремени инсульта приходится на страны с низким и средним уровнем дохода (LMICs), где в 2021 году было зарегистрировано 70% всех случаев инсульта [4]. Примечательно, что как заболеваемость, так и распространенность инсульта возросли среди лиц моложе 55 лет, главным образом вследствие увеличения распространенности таких факторов риска, как артериальная гипертензия, ожирение и сахарный диабет 2-го типа у молодых взрослых, особенно в странах с низким и средним уровнем дохода (LMICs) [4,5].
Прогнозы указывают на значительный рост заболеваемости инсультом в ближайшие годы. В целом предполагается, что каждый четвертый человек в течение жизни перенесет инсульт [3]. По оценкам King и соавторов [6], в Великобритании в период с 2015 по 2035 год распространенность инсульта увеличится на 123%, а связанные с ним общественные затраты возрастут на 194% [6]. Аналогичным образом, тридцатилетний прогноз H. A. Wafa предполагает увеличение числа случаев инсульта в странах Европейского союза на 27% и снижение смертности от инсульта на 17% к 2047 году, что отражает смещение бремени инсульта от смертности к инвалидизации. Эта тенденция обусловлена старением населения Европейского союза и повышением выживаемости благодаря достижениям в области профилактики и здравоохранения. Если уровень инвалидизации среди пациентов, перенесших инсульт, останется неизменным, в ближайшие десятилетия Европейский союз, вероятно, столкнется с увеличением потребности в реабилитации и долговременном уходе на 27% [7].
Инсульт занимает второе место по величине бремени заболеваний в Европе, оказывая значительное влияние как на общество, так и на экономику [8]. В 2019 году общемировые затраты, связанные с инсультом, достигли 2059,67 млрд долларов США, что составило 1,66% мирового валового внутреннего продукта (ВВП), при этом наибольшее экономическое бремя было отмечено в Центральной Европе [9]. Расходы на медицинскую помощь при инсульте значительно варьируют в зависимости от характеристик пациента и, по различным оценкам, составляют от 6300 до 149 000 долларов США. Реабилитация занимает значительную долю расходов на ведение пациентов после инсульта, при этом средние затраты в течение первого года после инсульта составляют около 31 200 долларов США [8].
Инсульт принято подразделять на два основных типа: ишемический и геморрагический. Ишемический инсульт возникает при нарушении кровоснабжения определенного участка головного мозга вследствие окклюзии сосуда, что приводит к внезапной утрате соответствующих функций. Геморрагический инсульт, напротив, развивается в результате разрыва кровеносного сосуда или патологически измененного сосудистого образования головного мозга. Ишемические инсульты составляют около 85% всех случаев инсульта, тогда как на геморрагические приходится оставшиеся 15%, хотя эти соотношения могут различаться в разных популяциях [2,10]. Почти 90% случаев инсульта связаны с модифицируемыми факторами риска. Значимость отдельных факторов риска варьирует в разных странах, однако в мировом масштабе наиболее значимым фактором риска инсульта является повышенное систолическое артериальное давление. К другим важным факторам относятся высокий индекс массы тела (ИМТ), повышенный уровень холестерина липопротеинов низкой плотности (ЛПНП), повышенная концентрация глюкозы плазмы крови натощак, курение и нарушение функции почек [2,4]. Наиболее значимым немодифицируемым фактором риска инсульта является возраст: после 55 лет частота его возникновения удваивается с каждым последующим десятилетием жизни [2,4].
Постинсультная инвалидизация приводит к многочисленным долгосрочным последствиям, включая нарушение подвижности, равновесия, мышечной силы и контроля движений [11]. Более чем у 50% пациентов в возрасте 65 лет и старше после инсульта наблюдаются нарушения подвижности [12], тогда как до 83% пациентов, перенесших инсульт, испытывают нарушения равновесия [13]. На всех этапах восстановления после инсульта сохраняется высокий риск падений, при этом ходьба является наиболее распространенным видом активности, во время которого происходят падения у пациентов, перенесших инсульт [14]. Кроме того, нарушение подвижности может приводить к развитию вторичных осложнений, таких как суставные контрактуры, ноцицептивная боль или тромбоз глубоких вен [15]. В связи с этим восстановление функции ходьбы является одной из основных целей реабилитации после инсульта, поскольку нарушения ходьбы существенно влияют на независимость пациентов и общее качество их жизни [16].
Роль нейропластичности в восстановлении после инсульта
Ключевым механизмом восстановления двигательных функций после инсульта является нейропластичность – способность центральной нервной системы изменять свою структуру и функции в ответ на внутренние и внешние стимулы, включая опыт, обучение или повреждение. Этот процесс включает адаптивные изменения на клеточном уровне, такие как синаптическая пластичнось, а также более масштабную перестройку различных областей головного мозга, особенно коры больших полушарий. Нейропластичность играет решающую роль в повторном обучении двигательным навыкам и развивается как спонтанно, так и в результате реабилитации [17,18]. Эффективное лечение и реабилитация пациентов после инсульта должны способствовать и оптимизировать способность головного мозга к функциональной перестройке, улучшая результаты восстановления и качество жизни [18]. Описан ряд принципов нейрореабилитации, влияющих на эффективность двигательного обучения и восстановления, среди которых ключевыми являются своевременность, повторяемость, интенсивность и специфичность выполняемых задач [17,19].
Время начала реабилитации после повреждения играет важнейшую роль в реализации механизмов нейропластичности. Известно, что раннее начало реабилитации улучшает исходы лечения и снижает степень инвалидизации [17,20]. Cabral и соавторы [18] оценивали эффективность механизмов нейропластичности у пациентов после инсульта по сравнению с контрольной группой, сопоставимой по возрасту, с использованием транскраниальной магнитной стимуляции. Полученные результаты показали, что на ранних стадиях после инсульта механизмы нейропластичности были сопоставимы с таковыми у здоровых лиц, тогда как на более поздних стадиях они, по-видимому, снижались [18]. Аналогичные результаты были получены в исследованиях на животных моделях, показавших, что перестройка коры головного мозга достигает максимума через 7–14 дней после инсульта и продолжается приблизительно один месяц [21]. Эти данные согласуются с результатами исследований, свидетельствующими о том, что раннее начало реабилитации пациентов после инсульта позволяет снижать расходы на медицинскую и социальную помощь в течение пяти лет после перенесенного инсульта [22]. Вместе с тем следует отметить, что ряд процессов нейропластичности продолжается на протяжении недель и месяцев, а имеющиеся данные свидетельствуют о том, что индуцированные изменения нейропластичности могут наблюдаться у пациентов даже спустя несколько лет после инсульта [17].
Большое количество повторений как ключевая задача восстановления ходьбы
Для формирования стойких изменений необходимо укрепление нейронных путей и связей посредством многократного повторения движений, специфичных для выполняемой задачи [17]. Данные, полученные на животных моделях, показывают, что синаптические изменения в моторной коре возникают после выполнения 400, но не 60 движений, направленных на достижение цели, тогда как тренировка ходьбы становится эффективной только при выполнении 1000–2000 шагов за один сеанс [20]. Эти результаты свидетельствуют о наличии зависимости между дозой реабилитационной нагрузки и достигнутым эффектом при восстановлении после инсульта, подчеркивая необходимость проведения тренировок с большим количеством повторений для достижения оптимальных результатов. Имеются данные, свидетельствующие о том, что увеличение количества повторений в процессе нейрореабилитации может приводить к улучшению результатов лечения [23,24]. Однако из-за ограниченного времени, отводимого на реабилитацию после инсульта, количество выполняемых повторений зачастую остается недостаточным. Ряд исследований подтверждает, что количество повторений или шагов, выполняемых в течение одного сеанса традиционной терапии, значительно ниже по сравнению с показателями, полученными в исследованиях на животных, посвященных роли нейропластичности в восстановлении после инсульта. Lang и соавторы проанализировали количество повторений ходьбы в 230 терапевтических сеансах, проведенных в 7 учреждениях. Среднее количество шагов составило 357, при этом амбулаторные пациенты выполняли больше шагов по сравнению с пациентами, проходившими стационарное лечение [25]. Аналогично Kimberley и соавторы исследовали количество шагов, выполняемых пациентами после инсульта и пациентами с черепно-мозговой травмой. Результаты показали, что в течение одного сеанса продолжительностью около 30 минут пациенты выполняли в среднем около 250 шагов, причем у пациентов после инсульта количество повторений было ниже и составляло в среднем 185 шагов [26]. Однако некоторые исследования сообщают о еще меньшем количестве повторений за один сеанс терапии ходьбы [27–28].
Недостаточное количество шагов, достигаемое в ходе традиционной терапии, обусловлено рядом факторов, включая утомляемость пациента и терапевта, недостаточную мотивацию, а также неэффективное использование ограниченного времени, отведенного на терапию. У пациентов с тяжелыми двигательными нарушениями такие методы, как тренировка ходьбы на беговой дорожке с поддержкой массы тела (BWSTT), зачастую требуют ручной помощи терапевта при выносе пораженной нижней конечности во время каждого шага. Эта физически тяжелая работа обычно приводит к утомлению терапевта уже через 15–20 минут [25,29]. Возможными способами увеличения объема терапии являются проведение занятий по выходным дням, внедрение круговых тренировок или увеличение продолжительности терапевтических сеансов [26,30]. Метаанализ Stewart и соавторов [31] показал, что дополнительная практика в реабилитации после инсульта чаще всего осуществляется под непосредственным наблюдением квалифицированных специалистов. Однако такой подход требует значительных ресурсов, связан с высокими затратами и в долгосрочной перспективе является малореализуемым. Более того, сами специалисты уже отмечают дефицит времени как одну из основных проблем, затрудняющих удовлетворение существующих потребностей в терапии пациентов после инсульта [31]. В связи с этим возрастает необходимость в стратегиях, требующих меньших затрат рабочего времени терапевта. Кроме того, традиционный подход зачастую не обеспечивает удовлетворение других важных требований, таких как возможность объективной количественной оценки результатов, воспроизводимость терапии и активное вовлечение пациента, которые являются необходимыми условиями для стимуляции всей сенсомоторной системы координации движений [32].
Преимущества систем RAGT
Одним из перспективных решений, которое в последнее время активно обсуждается в области реабилитации ходьбы после инсульта, является применение роботизированных аппаратов. Роботизированная тренировка ходьбы (RAGT) обеспечивает выполнение целенаправленной, интенсивной и воспроизводимой тренировки ходьбы с большим количеством повторений, не требуя при этом значительных физических усилий со стороны терапевта. Основные принципы данной технологии делают ее идеальным инструментом для стимуляции нейропластичности. Существуют два основных типа аппаратов RAGT: экзоскелеты и системы с технологией «энд-эффектора». Экзоскелеты обеспечивают поддержку всей нижней конечности и помогают осуществлять движения в каждом суставе, тогда как системы с технологией «энд-эффектора» воздействуют на определенные сегменты, как правило, на стопы. Благодаря сохранению свободы движений в тазобедренных и коленных суставах такие системы способствуют более активному участию пациента, обеспечивая неограниченное движение таза во всех анатомических плоскостях и тем самым создавая необходимую свободу движений для эффективной реабилитации и оптимизации терапевтического процесса [33].
Кроме того, некоторые системы RAGT оснащены функциями, направленными на повышение мотивации пациента. Одним из таких примеров является использование игровых программ и обратной связи в режиме реального времени, отслеживающих результаты пациента. Такие игры могут иметь различные уровни сложности, способствуя активному участию пациента в тренировке. Их основная задача заключается в формировании равномерного переноса массы тела из стороны в сторону, что обеспечивает активное вовлечение пораженной нижней конечности и физиологический перенос нагрузки через стопу пораженной стороны. Наряду с визуальной обратной связью могут использоваться звуковые или тактильные сигналы, например, вибрация, стимулирующие пораженную нижнюю конечность во время цикла ходьбы.
Многие системы RAGT оснащены средствами обеспечения безопасности, такими как страховочные привязи, датчики и системы мониторинга, снижающие риск падений и травм во время реабилитации, что позволяет пациентам выполнять более интенсивные тренировки без существенных опасений за свою безопасность. Встроенные системы разгрузки массы тела обеспечивают возможность проведения интенсивной терапии даже у пациентов на ранних этапах после перенесенного инсульта.
Еще одним преимуществом является возможность регистрации данных каждого терапевтического сеанса. Это позволяет специалистам не только отслеживать прогресс пациента в режиме реального времени, но и анализировать динамику восстановления в течение длительного периода, а также обоснованно корректировать параметры терапии для достижения оптимальных результатов [32,34].
Целью настоящего исследования является определение среднего количества шагов, которое могут выполнять пациенты после инсульта при использовании системы RAGT с технологией «энд-эффектора», с целью получения доказательств ее потенциальной способности способствовать нейропластическому восстановлению в процессе реабилитации после инсульта.
Материалы и методы
Были проанализированы данные о количестве шагов, выполненных пациентами после инсульта, проходившими реабилитацию ходьбы с использованием роботизированного аппарата с технологией «энд-эффектора».
Дизайн исследования
Данные были ретроспективно собраны в период с октября 2022 года по июнь 2024 года в нескольких медицинских учреждениях, использовавших аппарат R-Gait (BTL Industries Ltd.).
Отбор пациентов и протокол терапии
Критериями включения пациентов, данные которых были включены в исследование, являлись: 1) подтвержденный диагноз инсульта; 2) срок не более 2 месяцев от момента развития инсульта до начала реабилитации; 3) завершение полного курса реабилитации с использованием системы R-Gait. Пациенты исключались из исследования при наличии одного из следующих условий: 1) неполные или отсутствующие данные о количестве шагов; 2) наличие в анамнезе неврологических заболеваний, отличных от инсульта; 3) существенные изменения в программе реабилитации, которые могли повлиять на сопоставимость полученных данных.
Перед началом лечения все пациенты были проинформированы о потенциальной пользе и возможных рисках терапии и подписали письменное информированное согласие. Лечение и обработка данных проводились в соответствии с принципами Хельсинкской декларации 1975 года с учетом поправок, внесенных Конвенцией Совета Европы о правах человека и биомедицине (1997), а также одобренных Генеральной ассамблеей Всемирной медицинской ассоциации (1997–2000).
В среднем пациенты прошли 20 сеансов роботизированной терапии с использованием системы R-Gait. Терапия проводилась в среднем 4 раза в неделю. Продолжительность каждого сеанса составляла 20–40 минут в зависимости от степени выраженности нарушений ходьбы и текущего состояния пациента. У всех пациентов RAGT применялась в сочетании с традиционной терапией, особенности которой определялись стандартными протоколами, принятыми в каждом медицинском учреждении.
Терапия с использованием аппарата R-Gait
Перед началом терапии пациент фиксируется в страховочных привязях, соединенных с подъемным механизмом. У пациентов с выраженными нарушениями подвижности система обеспечивает плавное перемещение на аппарат, предоставляя полную поддержку до момента правильного размещения стоп на платформах. Стопы фиксируются на платформах с помощью регулируемых креплений (рисунок 1). Подъемная система обеспечивает динамическую разгрузку массы тела, которая в режиме реального времени регулируется в соответствии с фазой цикла ходьбы. Это гарантирует непрерывную поддержку на протяжении всего процесса ходьбы. Платформы для стоп обеспечивают разгибание плюснефаланговых суставов и имитируют фазу отталкивания в цикле ходьбы, воспроизводя естественную биомеханику ходьбы. Активность обеих стоп и уровень разгрузки массы тела в режиме реального времени контролируются с помощью встроенных датчиков, расположенных в платформах и подъемной системе.
В начале терапии параметры разгрузки массы тела (от 0 до 100%), длина шага (до 620 мм) и скорость ходьбы (до 80 шагов в минуту) индивидуально настраиваются в соответствии с состоянием и функциональными возможностями каждого пациента. Данные о достигнутых в ходе терапии результатах (количество шагов, пройденная дистанция и средняя скорость ходьбы) автоматически регистрируются аппаратом.

Обработка и анализ данных
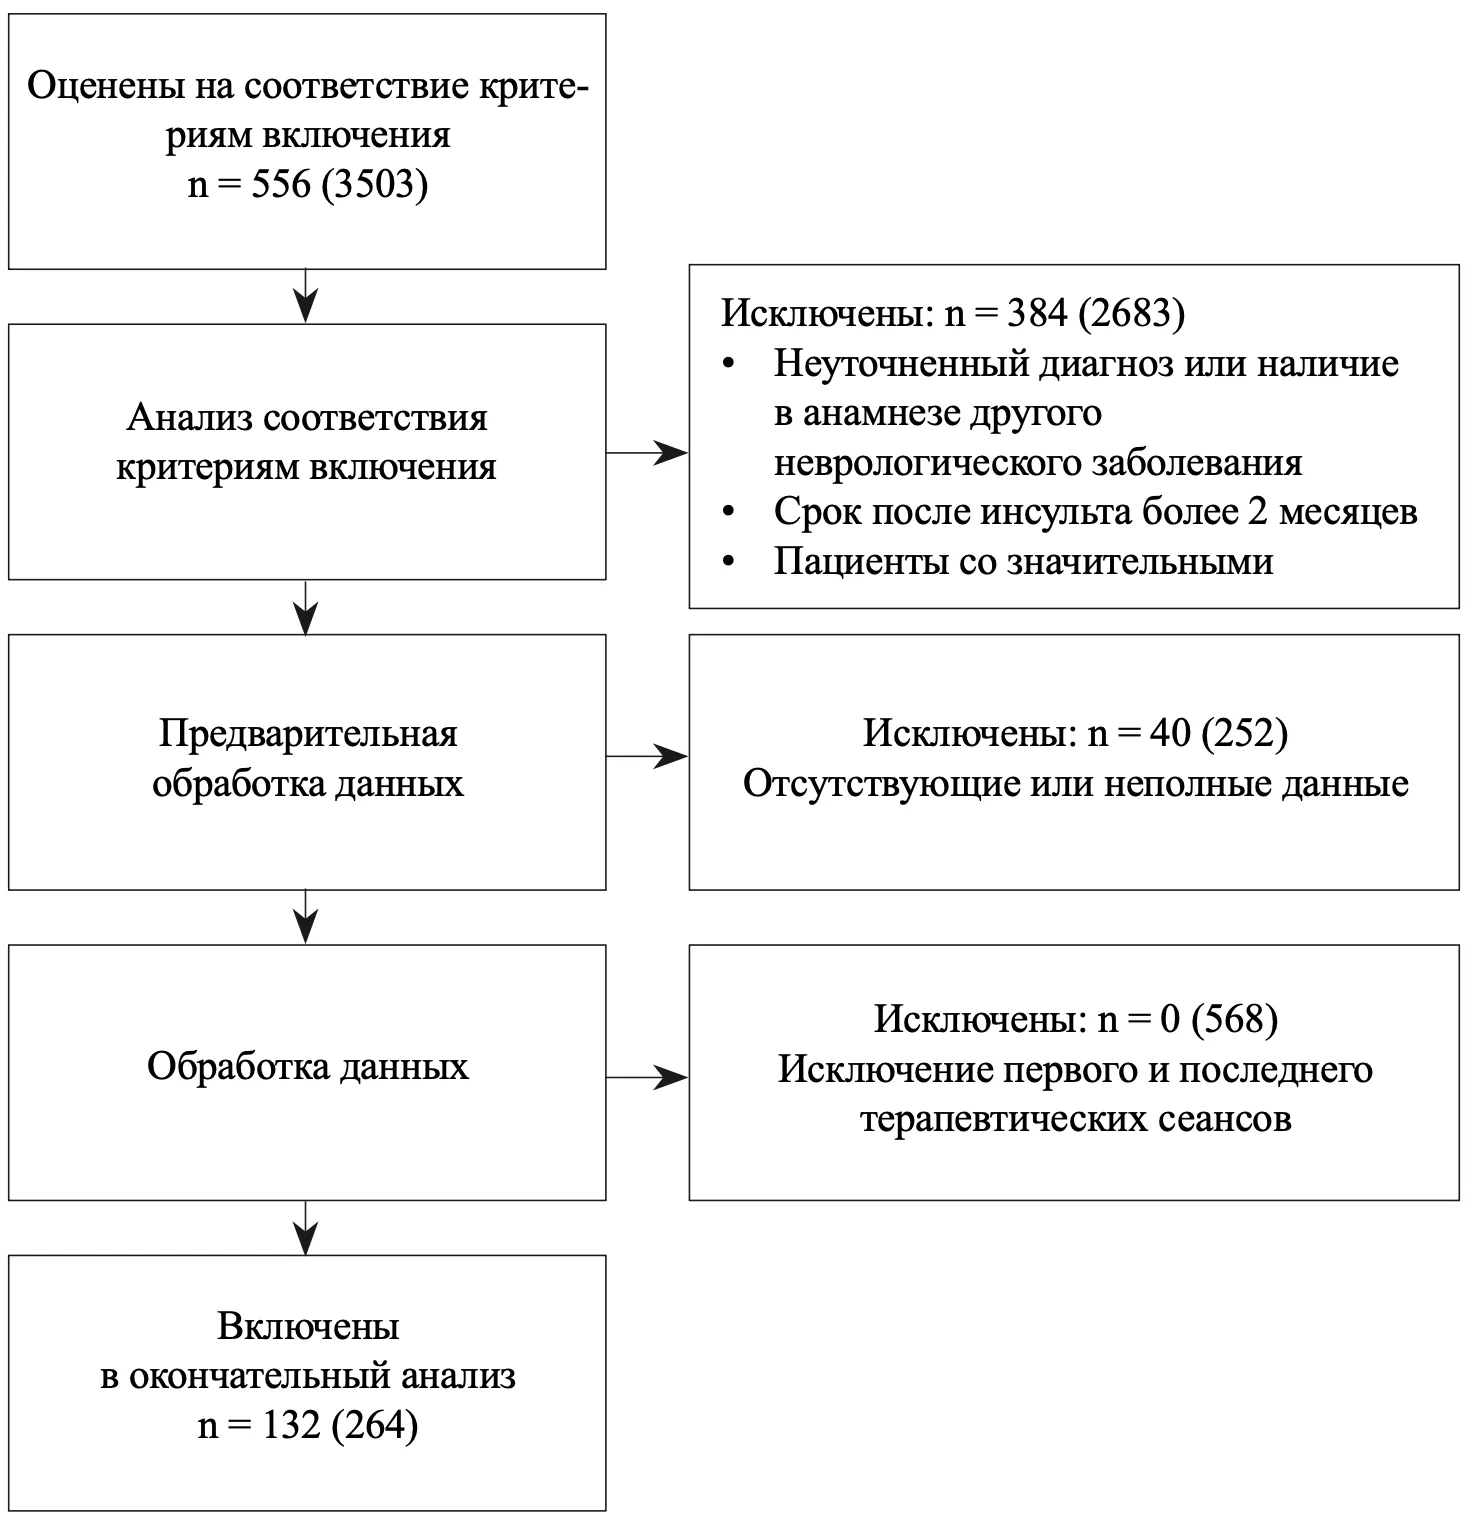
Информация о количестве шагов была непосредственно получена из протоколов терапии, автоматически формируемых аппаратом. Из общего массива, включавшего 3503 записи, полученные у 556 пациентов, на основании установленных критериев были отобраны 264 записи, относящиеся к 132 пациентам. В связи с различиями в настройках и целях терапии в окончательный анализ были включены только данные первого и последнего сеансов, условия проведения которых позволяли выполнить их непосредственное сравнение. Подробная схема отбора пациентов и исключения записей представлена на рисунке 2.
Данные были проанализированы с использованием Microsoft Excel 2016. Для статистической обработки первоначально была выполнена оценка нормальности распределения данных с помощью критерия Шапиро–Уилка. Затем для сравнения показателей применялся парный t-критерий Стьюдента. Уровень статистической значимости был установлен на уровне P < 0,05.
Результаты
В анализ были включены данные 132 пациентов, охватывающие в общей сложности 264 терапевтических сеанса, соответствующих первому и последнему сеансам терапии. Средний возраст пациентов составил 59,78 ± 12,8 года, при этом большинство участников составляли мужчины. Более 75% пациентов перенесли ишемический инсульт, а роботизированная реабилитация начиналась в среднем через 38,2 ± 19,7 дня после инсульта. Демографические характеристики пациентов представлены в таблице 1.
| Характеристика | n = 132 |
|---|---|
| Возраст, среднее (SD), лет | 59.78 (12.8) |
| Пол (М/Ж), n | 79/53 |
| Сторона поражения (правая/левая), n | 71/61 |
| Время после инсульта, среднее (SD), дней | 38.2 (19.7) |
| Тип инсульта (ишемический/геморрагический), n | 105/27 |
SD – стандартное отклонение; М – мужчины; Ж – женщины.
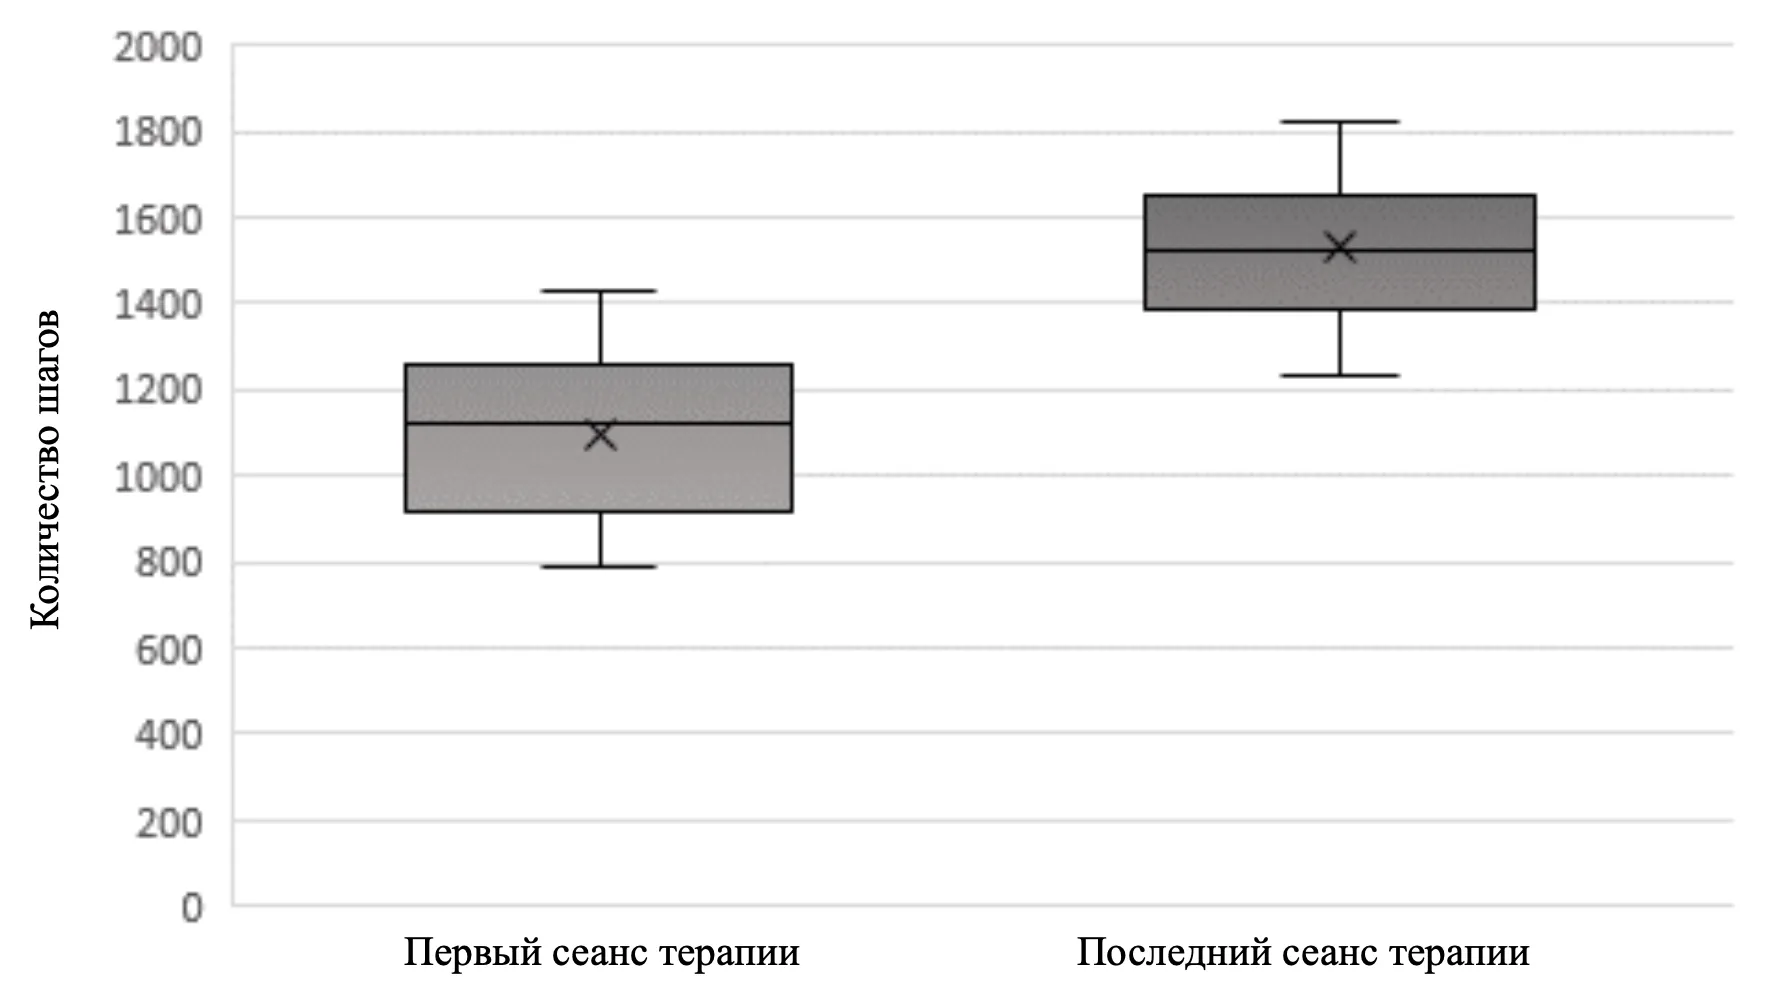
Результаты показали, что во время первого терапевтического сеанса пациенты выполняли в среднем 1098 ± 325 шагов, а после завершения курса терапии количество повторений достоверно увеличивалось. К последнему сеансу пациенты выполняли в среднем 1529 ± 298 шагов, что соответствует увеличению количества шагов на 39% (рисунок 3). Изменение количества шагов в ходе терапии с использованием RAGT было статистически значимым (p < 0,001).
Обсуждение
Важность процессов нейропластичности в восстановлении ходьбы после инсульта общепризнана, однако результаты ряда исследований свидетельствуют о том, что количество повторений, достигаемое в ходе традиционной терапии, является недостаточным для эффективной индукции нейропластических изменений [25–28]. Согласно имеющимся данным, одним из перспективных способов преодоления этих ограничений является применение систем роботизированной тренировки ходьбы (RAGT). Проведенный анализ показал, что в течение одного терапевтического сеанса возможно выполнение более 1500 шагов, что как минимум в три раза превышает показатели, описанные в исследованиях, посвященных количеству шагов, выполняемых в ходе традиционной терапии, где этот показатель обычно составляет от 100 до 400 шагов [25–28]. Полученные результаты согласуются с данными ранее опубликованного исследования, посвященного оценке эффективности реабилитации ходьбы с использованием системы R-Gait у детей с различными неврологическими заболеваниями [34]. Аналогичным образом в исследованиях, посвященных применению различных типов систем RAGT, сообщалось о возможности выполнения до 1000 шагов в течение 20–30-минутного сеанса реабилитации ходьбы у пациентов после инсульта [35,36]. Даже у пациентов с выраженными двигательными нарушениями реабилитация с использованием RAGT может быть начата уже на ранних этапах после инсульта благодаря системе разгрузки массы тела и полной поддержке, обеспечиваемой аппаратом как во время терапии, так и при перемещении пациента в аппарат. Именно в этот период нейропластичность головного мозга, как правило, достигает максимальной выраженности, что способствует более эффективной реорганизации нейронных связей [18,21].
Помимо большего количества выполняемых шагов и возможности раннего начала реабилитации, положительный эффект систем RAGT обусловлен рядом дополнительных факторов. В исследовании Maier и соавторов [19] был представлен расширенный перечень принципов моторного обучения, часть которых реализуется при использовании RAGT [19]. К ним относятся мультисенсорная стимуляция, явная и неявная обратная связь, постепенное повышение сложности заданий, целенаправленная практика и стимулирование использования пораженной конечности [19]. Как отмечалось ранее, интеграция игровых модулей и тактильной стимуляции пораженной нижней конечности не только способствует более активному участию пациента в процессе терапии и повышает его мотивацию, но и обеспечивает более активное вовлечение пораженной конечности в выполнение движений. Игровые задания с различными уровнями сложности также позволяют направить внимание пациента на результат движения, а не на само движение. Согласно данным Wu и соавторов [37], целенаправленные движения обеспечивают лучшие результаты по сравнению с выполнением аналогичных движений без конкретной цели, при этом более сложные цели способствуют более выраженному совершенствованию моторных навыков [37]. Неявная обратная связь реализуется посредством тактильной стимуляции в режиме реального времени, которая способствует бессознательной коррекции движений в ходе цикла ходьбы. Явная обратная связь обеспечивается отображением в реальном времени показателей эффективности, таких как количество шагов и пройденная дистанция, а также визуальными элементами игрового модуля, позволяющими пациенту отслеживать собственный прогресс и сохранять мотивацию к достижению терапевтических целей. Точная регистрация результатов каждого терапевтического сеанса позволяет детально отслеживать динамику восстановления пациента и служит основой для индивидуального повышения терапевтических целей в соответствии с его текущими функциональными возможностями. Такой персонализированный подход к подбору уровня сложности задач, учитывающий возможности пациента, способствует более эффективному совершенствованию двигательных навыков и оптимизации процесса реабилитации, что подтверждается результатами различных исследований, посвященных моторному обучению [38].
Несмотря на то что применение RAGT представляется наиболее логичным выбором для реабилитации ходьбы после инсульта, многие медицинские учреждения по-прежнему отдают предпочтение традиционной терапии. При опросе потенциальных пользователей роботизированного оборудования основным препятствием для его приобретения была названа стоимость [39]. Хотя в настоящее время уже накоплено значительное количество исследований, подтверждающих клиническую эффективность RAGT [32,40,41], число работ, посвященных экономическим аспектам ее применения, остается ограниченным. Тем не менее результаты ряда исследований свидетельствуют о том, что использование роботизированных систем может быть экономически оправданным. В своем метаанализе Carpino и соавторы [32] показали, что RAGT с использованием стационарных роботизированных систем является более экономически эффективным и устойчивым подходом по сравнению с традиционной терапией и носимыми роботизированными устройствами. Кроме того, было продемонстрировано, что RAGT значительно эффективнее способствует восстановлению самостоятельной ходьбы у пациентов после инсульта [32]. Аналогичные выводы были получены в исследовании Kloubocka и соавторов [42], посвященном пациентам с детским церебральным параличом. Авторы пришли к заключению, что RAGT не только превосходит традиционную терапию по клинической эффективности, но и обладает большей долгосрочной экономической эффективностью. Было установлено, что стоимость достижения 1%-ного улучшения по шкале Gross Motor Function Measure (GMFM) при использовании роботизированной тренировки ходьбы значительно ниже, чем при применении традиционной терапии [42]. Схожие результаты были получены и в других исследованиях, посвященных экономическим аспектам роботизированной реабилитации пациентов с различными неврологическими заболеваниями, включая инсульт [39,43–45].
Несомненно, первоначальные затраты на внедрение систем RAGT значительно превышают расходы, связанные с традиционной терапией. Однако в долгосрочной перспективе стоимость их эксплуатации снижается пропорционально количеству часов использования оборудования и предполагаемому сроку его службы. Одним из основных преимуществ систем RAGT является снижение потребности в кадровых ресурсах, прежде всего в количестве физиотерапевтов, необходимых для проведения терапии. В зависимости от степени тяжести нарушений у пациента традиционная реабилитация обычно требует участия от одного до четырех физиотерапевтов. В отличие от этого, для работы с роботизированными системами, как правило, достаточно одного специалиста, который в ряде случаев может одновременно обслуживать несколько роботизированных устройств. В результате эффективная потребность в персонале может составлять всего 0,5 ставки физиотерапевта [39,42,46]. Использование роботизированных устройств также снижает физическую нагрузку на физиотерапевта, что теоретически позволяет ему оказывать помощь большему числу пациентов в течение рабочего дня и проводить более продолжительные и интенсивные реабилитационные сеансы [42]. В этом контексте системы RAGT могут стать эффективным ответом на постоянно растущее число пациентов, перенесших инсульт, особенно с учетом существующего дефицита физиотерапевтов, который, как ожидается, будет усугубляться главным образом вследствие старения населения [8,31]. По прогнозам, к 2050 году численность пожилого населения в мире превысит 1,5 миллиарда человек. Несмотря на достижения современной медицины, более 80% людей пожилого возраста страдают несколькими хроническими заболеваниями, что приводит к дальнейшему увеличению потребности в реабилитационной помощи и медицинских услугах [7,9].
Настоящее исследование имеет ряд ограничений. Несмотря на то что анализ включал данные 132 пациентов, увеличение объема выборки позволило бы повысить обобщаемость полученных результатов, особенно с учетом различий в тяжести инсульта и демографических характеристиках пациентов. Кроме того, во всех случаях RAGT применялась в сочетании с традиционной терапией, при этом различия в реабилитационных протоколах между учреждениями могли повлиять на результаты исследования и стать дополнительным источником вариабельности данных. Для повышения качества дизайна исследования целесообразно включение контрольной группы с сопоставимыми демографическими характеристиками, получавшей исключительно традиционную терапию. Это позволило бы объективно сравнить количество повторений, достигаемых при использовании RAGT и традиционной терапии, и получить более убедительные данные о специфических преимуществах роботизированной тренировки ходьбы.
Заключение
Система RAGT представляет собой перспективный инструмент для реабилитации ходьбы после инсульта, поскольку соответствует ключевым принципам нейропластичности, лежащим в основе восстановления двигательных функций, прежде всего за счет обеспечения количества шагов, как минимум в три раза превышающего показатели традиционной терапии. С экономической точки зрения применение RAGT потенциально способно обеспечить долгосрочное снижение затрат, что приобретает особую актуальность в условиях роста числа пациентов, перенесших инсульт, и сохраняющегося дефицита квалифицированных медицинских специалистов. Более эффективное восстановление двигательных функций и уменьшение степени инвалидизации могут способствовать снижению совокупных затрат на лечение и реабилитацию пациентов после инсульта на протяжении всей жизни, что делает системы RAGT клинически и экономически обоснованным решением для удовлетворения будущих потребностей в постинсультной реабилитации.